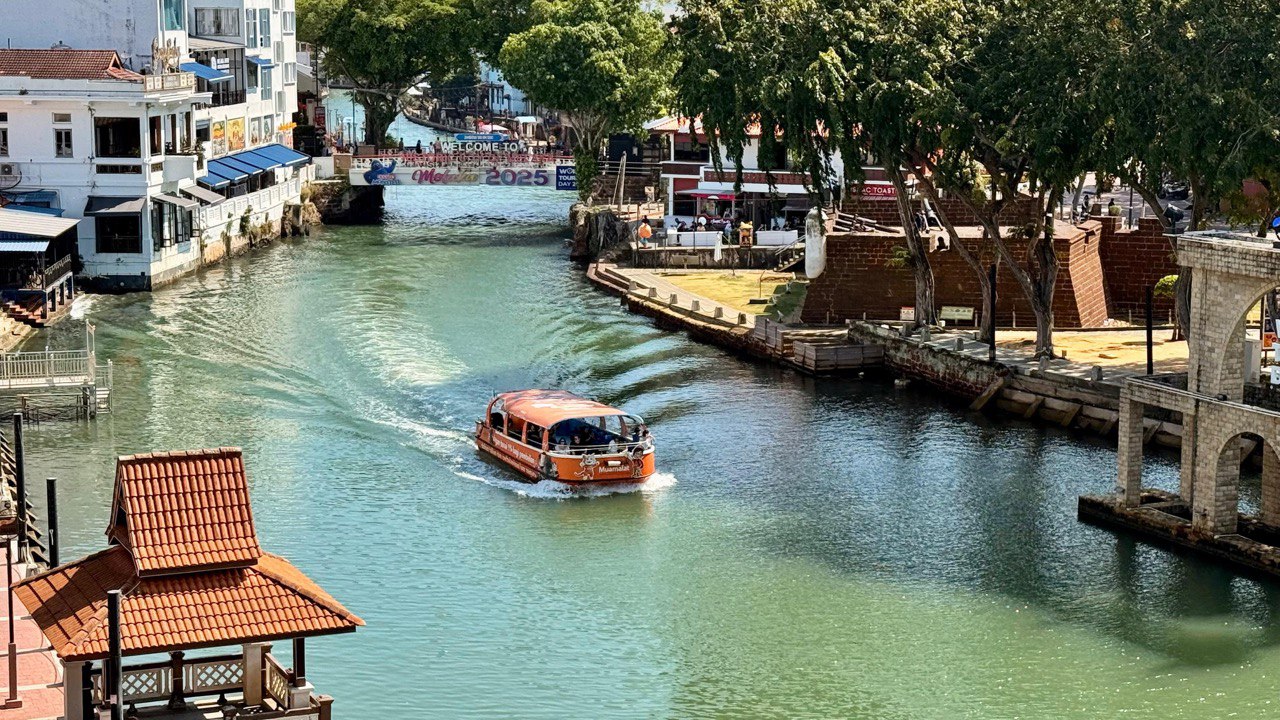
Welcome to ISRR 2026
November 16 – 20, 2026, Malacca, Malaysia
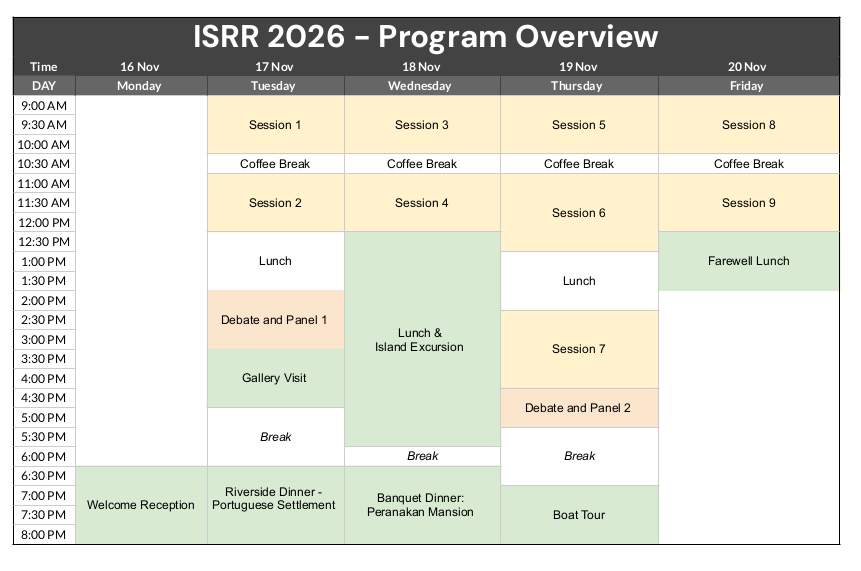
Session Program
Excursion
On Tuesday afternoon, we are looking forward to bringing you to Malacca, Malaysia for a cultural excursion. The program will include visits to the charming cultural spaces nearby, a relaxing river boat tour, and a traditional Peranakan dinner experience.
Full details will be communicated nearer the date. Kindly inform us of any dietary restrictions in advance.
Climate in November
Malaysia experiences a tropical climate year-round. In November, temperatures in Malacca typically range between 24°C (75°F) and 31°C (88°F). The weather is generally warm and humid, with occasional tropical showers, especially in the late afternoon or evening. We recommend lightweight clothing, comfortable footwear, and bringing a small umbrella or light rain jacket. Indoor venues are air-conditioned.
List of Accepted Papers
| Paper | Title and Authors |
|---|---|
| 2 | Towards Low-Gravity Planetary Exploration using Reinforcement Learning for Walking, Jumping, and In-flight Attitude Control |
| Olsen, Jørgen Anker; Alexis, Kostas | |
| 4 | Design and Attitude Control of an Underwater Quadruped Robot |
| Molinaroli, Davide; Singh, Mohit; Alexis, Kostas | |
| 7 | SignScene: Visual Sign Grounding for Mapless Navigation |
| Zimmerman, Nicky; Loo, Joel; Koh, Benjamin; Wang, Zishuo; Hsu, David | |
| 8 | Uncertainty Decomposition and Selection-Aware Risk Certificates for Truncated Diffusion Planning |
| Han, Linxuan; Sun, Jiawei; Li, Jiahui; Liu, Zhiyang; Lee, Christina Dao Wen; Ang Jr, Marcelo H | |
| 10 | ProcMem: Transform Robot Actions from Conscious to Unconscious |
| Alhajeri, Noora; Nakamura, Yoshihiko | |
| 12 | Square Root Gauss-Newton iLQR |
| Haas-Heger, Maximilian; van den Berg, Jur | |
| 13 | Belief Consistency Between Foundation-Model Evidence and Geometric Perception in Persistent Robotic Maps |
| Heckman, Christoffer; Biggie, Harel; Crowe, Brendan; Roy, Nicholas | |
| 14 | RPV*: Routing with Probabilistic Vertices and Its Use in Autonomous Exploration |
| Tang, Jingfan; Deng, Ruizhi; Lyu, Yunpeng; Zhao, Shizhe; Ren, Zhongqiang | |
| 15 | Cross-Embodiment Robot Intelligence |
| Ai, Bo; Christensen, Henrik Iskov; Su, Hao | |
| 16 | Conflict-Based Search for Multi-Agent Path Finding Among Movable Obstacles |
| Hu, Shaoli; Zhao, Shizhe; Ren, Zhongqiang | |
| 17 | EVPeriscope: Extended Perception across Aerial and Ground Vehicles with Event-based Propeller Tracking |
| Ong, Dexter; Kumar, Vijay; Chaudhari, Pratik | |
| 18 | Soft-Docking Aerial-Ground Robotic System with Mode-Switching for Cross-Domain Pick-and-Place |
| Li, Yunong; XIONG, ZICEN; Li, Jinjie; Sugihara, Junichiro; Kitgawa, Masaki; Liu, Haokun; MA, Zhaoqi; Zhao, Moju | |
| 20 | Striking an Object To a Target: Impulse-Based Manipulation Using Trajectory Optimization |
| Wang, Xiao; Russell, David Mackenzie Charles; Dogar, Mehmet R | |
| 21 | Multi-Robot Planning and Control from CCTV Camera Networks in a Real Warehouse |
| Robinson, Luke; Ramtoula, Benjamin; Izaaryene, Anas; Newman, Paul; De Martini, Daniele | |
| 23 | Multi-Modal Non-Prehensile Estimation of Physical Parameters via Press-and-Pull Tipping |
| Hyland, Steven; Xiao, Jing; Onal, Cagdas | |
| 24 | From Single-Stage to Long-Horizon: Completion-Aware VLAs for Sequential Manipulation |
| Yang, Ran; An, Zijian; Zhou, Lifeng; Feng, Yiming | |
| 26 | Learning Deformable Manipulation in Minutes with a GPU-Native Simulator |
| Luo, Siyuan; Zhou, Bingyang; Zhang, Chong; Liu, Xin; Huang, Zhenhao; Yang, Gang; Pho, Jason; Zeng, Ziqiu; Shi, Fan | |
| 27 | Hierarchical Admittance-Impedance Control for Mobile Manipulator Load Transfer |
| Xu, Minghao; Sandakalum, Namarathna Bamunu Arachchige Thushara; Lee, Christina Dao Wen; Ang Jr, Marcelo H | |
| 29 | FlipItRight: Stable Pose-Targeted Throw-Flip Across Diverse Objects |
| Dawne, Axel; Park, Shinkyu | |
| 32 | Asymmetric Scout–Worker Reconnaissance for Route Validation in Unknown Environments |
| Noori, Kashif Khurshid; Singh, Jaskrit; Kapoutsis, Athanasios; Xiao, Jing; Chamzas, Constantinos | |
| 33 | DrGNN: Doppler-Routed Graph Neural Networks with Consistent Regression for Radar Perception |
| Ali, Mahmoud; Khan, Md. Al-Masrur; Liu, Lantao | |
| 34 | Hierarchical Object Representation for Spatial Robot Perception: Points, Meshes, and Superquadrics |
| Zhang, Ceng; Su, Wan; Samshad, Mohamed; Chirikjian, Gregory; Talak, Rajat | |
| 35 | VOiLA: Vectorized Online Planning with Learned Diffusion Model for POMDP Agents |
| Hoerger, Marcus; Joshi, Rishikesh; Shome, Rahul; Manchester, Ian; Kurniawati, Hanna | |
| 36 | Constraint-Unified MPC for Over-Actuated Surface Vehicles with Post-Detection Fault Reconfiguration |
| Burmester, Sebastian; Jiang, Ruiheng; Sendlhofer, Noa; D’Andrea, Raffaello; Ramachandran Venkatapathy, Aswin Karthik | |
| 37 | Fast and Robust Interactive Kinematic Constraint Estimation with Compliant Grippers |
| Grace, Joshua; Golobish, Kyle; Chanrungmaneekul, Podshara; Hang, Kaiyu; Zhu, Yifan; Dollar, Aaron | |
| 38 | Form closure beyond rigid objects |
| Calugi, Gianpietro; Feliu, Daniel; Catalano, Manuel Giuseppe; Grioli, Giorgio; Della Santina, Cosimo; Bicchi, Antonio | |
| 40 | Towards Embodied Adaptation in Artificial Feet: Rethinking Robust Locomotion |
| Catalano, Manuel Giuseppe; Pace, Anna; Crotti, Matteo; Grioli, Giorgio; Bicchi, Antonio | |
| 41 | Gripper-Aware Automatic Dense Packing of Irregular Objects |
| Qin, Tianhao; McCann, Connor; Calli, Berk; Xiao, Jing | |
| 42 | Mobile Multi-Robot Navigation under Runtime Uncertainty via Koopman Operator Learning and Nonlinear Model Predictive Control |
| Zhang, Xiaobin; Karydis, Konstantinos | |
| 43 | When Information is Worth the Risk: Behavioral Valuation for Hazardous Robotic Exploration |
| Srivastava, Alkesh Kumar; Suresh, Aamodh; Nieto-Granda, Carlos; Dames, Philip | |
| 45 | Task-Error Residual Learning for Real-Robot Five-Ball Juggling |
| Ploeger, Kai; Peters, Jan | |
| 46 | Actively Resolving Contextual Uncertainty for Underspecified Tasks in Natural Language |
| Ravichandran, Zachary; Diller, Jonathan; Cladera, Fernando; Murali, Varun; Pappas, George J.; Kumar, Vijay | |
| 47 | CLIMB: Cognitive Load-Infused Model for Motion-Bounds |
| García Cárdenas, Juan José; Kuruppu Arachchige, Sasanka; Kamarainen, Joni-Kristian; Tapus, Adriana | |
| 48 | Vision-Guided Subcostal Robotic Ultrasound with Explicit Force and Moment Control |
| Andreacchio, Enzo; Piedra, Adrian; Khatib, Oussama; Jeffrey, R. Brooke | |
| 49 | JOIN: Anchor-Grasp-Conditioned Joining via Opposition, Inference, and Navigation for Bimanual Assistive Manipulation |
| Moore, Drake; Cheng, Matt; Tan, Xiang Zhi; Padir, Taskin | |
| 51 | CART: Context-Aware Terrain Adaptation using Temporal Sequence Selection for Legged Robots |
| Singh, Kartikeya; Kim, Youngjin; Turkar, Yash; Dantu, Karthik | |
| 54 | Deploying Foundation Models for Embodied Navigation |
| Dorbala, Vishnu Sashank; Manocha, Dinesh | |
| 57 | Maestro: Design and Performance of a Compact, Singularity-Free, and Intrinsically Safe Torque-Controlled Robot Arm |
| Devmalya, Chinmay; Kim, Boyeon; Gangopadhyay, Souparna; Khatib, Oussama | |
| 60 | Integrating Explicit and Implicit Models for Robot Motion Generation |
| Bekris, Kostas E.; Doerr, Joe; Meng, Patrick; Tangirala, Sumanth | |
| 63 | Antalgic Gait Synthesis: Balancing Posture and Muscle Dynamics for Pain Free Motion via Musculoskeletal Models and Operational Space Control Training |
| Chong, William; Li, Gellert; Billi, Fabrizio; Khatib, Oussama; Demircan, Emel | |
| 64 | StarGaze: A Real-Time Gaze-Aware Humanoid Companion for Structured Autism Therapy Support |
| Saleh, Asma; Nakamura, Yoshihiko | |
| 65 | Playing to Strengths: Task Distribution for Heterogeneous Multi-Robot Teams using Monte Carlo Tree Search Guided Dialogue |
| Praveen, A Manicka; Loo, Yi; Meghjani, Malika | |
| 66 | A Distributed Multi-Robot Coverage Control Strategy for Adaptive Outdoor Shading |
| Bowden, Gianna; Berman, Spring | |
| 68 | Modular Stiffness Design and Its Simplification on Cable-Driven Continuum Robot Control |
| Xin, Wenci; Sun, Yimeng; Qin, Zhihang; Wang, Peiyi; Rus, Daniela; Laschi, Cecilia | |
| 69 | Design and Characterization of a Magnetically Coupled Propulsion System for Deep Sea Robots |
| Spino, Pascal; Bäckert, Marc; Rus, Daniela | |
| 70 | Kinematic Modeling of a Multi-Segment Conical Soft Arm with Non-uniform Stiffness |
| Izaaryene, Anas; Wang, Peiyi; Amm, Johann Maria Maximilian; Xin, Wenci; Zimmermann, Markus; Rus, Daniela; Laschi, Cecilia | |
| 72 | 3-RRS and 3-RRUR Parallel Manipulators as Spatial Positioning Manipulators |
| Wu, Yongxin; Hernandez, Luis; Laschi, Cecilia; Rus, Daniela; Duarte, Fábio; Prakash, Alok; Ang Jr, Marcelo H |