Skip to content

Welcome to ISRR 2026

November 16 – 20, 2026, Malacca, Malaysia

Program

Social Program
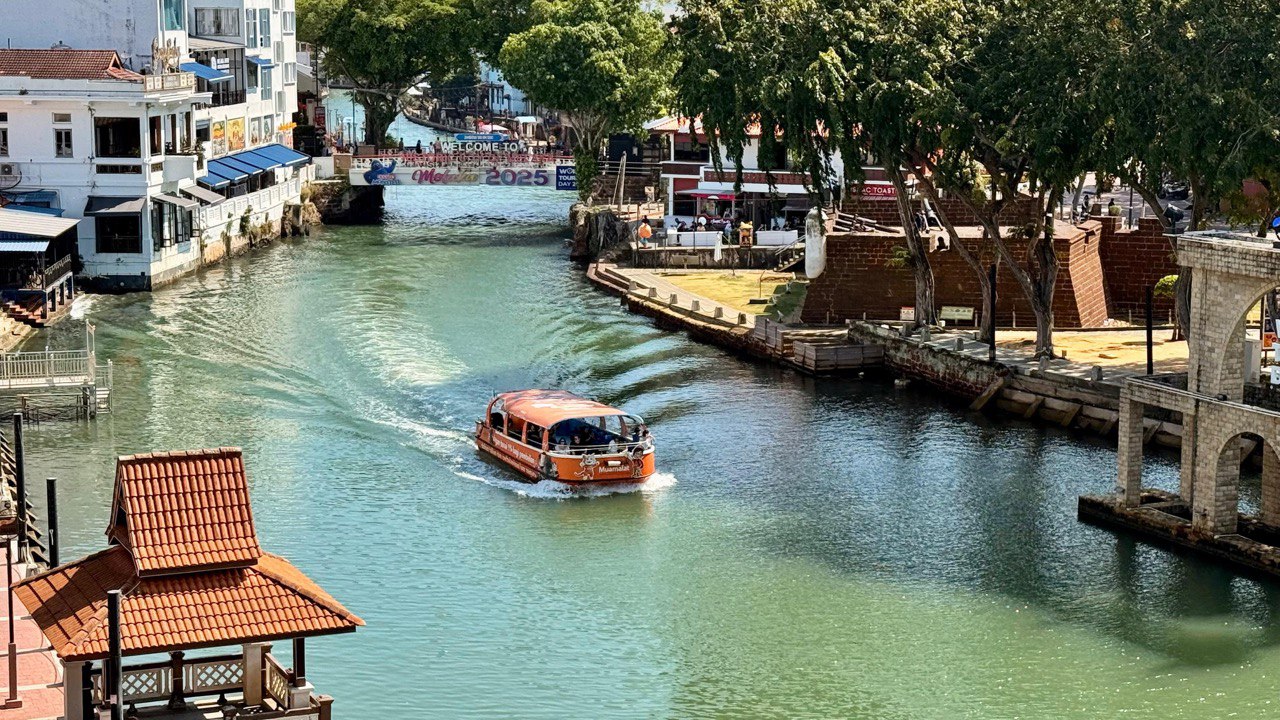
We are looking forward to bringing you to Malacca, Malaysia for a cultural excursion. The program will include visits to the charming cultural spaces nearby, a relaxing river boat tour, and a traditional Peranakan dinner experience.

Full details will be communicated nearer the date. Kindly inform us of any dietary restrictions in advance.

Climate in November
Malaysia experiences a tropical climate year-round. In November, temperatures in Malacca typically range between 24°C (75°F) and 31°C (88°F). The weather is generally warm and humid, with occasional tropical showers, especially in the late afternoon or evening. We recommend lightweight clothing, comfortable footwear, and bringing a small umbrella or light rain jacket. Indoor venues are air-conditioned.

Program Overview

Monday 16 – Friday 20 November 2026
Time
16 NovMonday
17 NovTuesday
18 NovWednesday
19 NovThursday
20 NovFriday
09:00
09:30
10:00
10:30
11:00
11:30
12:00
12:30
13:00
13:30
14:00
14:30
15:00
15:30
16:00
16:30
17:00
17:30
18:00
18:30
19:00
19:30
20:00
20:30
Session 1
Coffee Break
Session 2
Lunch
Debate and Panel 1
Break
Session 3
Coffee Break
Session 4
Break
Session 5
Coffee Break
Session 6
Lunch
Session 7
Debate and Panel 2
Break
Free & Easy Dinner
Session 8
Coffee Break
Session 9
Session / debate & panel Social & excursion Meal Break

Detailed Program

Browse the full program below.

No matching papers found.

Monday, 16 November 2026

Tuesday, 17 November 2026

09:00 – 10:30
Location: To be confirmed
1.109:00–09:15 Actively Resolving Contextual Uncertainty for Underspecified Tasks in Natural Language Zachary Ravichandran, Jonathan Diller, Fernando Cladera, Varun Murali, George J. Pappas, Vijay Kumar#46
1.209:15–09:30 Towards Low-Gravity Planetary Exploration Using Reinforcement Learning for Walking, Jumping, and In-Flight Attitude Control Jørgen Anker Olsen, Kostas Alexis#2
1.309:30–09:45 Integrating Explicit and Implicit Models for Robot Motion Generation Kostas E. Bekris, Joe Doerr, Patrick Meng, Sumanth Tangirala#60
1.409:45–10:00 Intelligence Across Embodiments Bo Ai, Henrik Iskov Christensen, Hao Su#15
1.510:00–10:15 ProcMem: Continuous Conscious-To-Unconscious Skill Transfer in Humanoid Loco-Manipulation Noora Alhajeri, Yoshihiko Nakamura#10
10:15–10:30Discussion
10:30 – 11:00
Coffee Break
11:00 – 12:30
Location: To be confirmed
2.111:00–11:15 FlipItRight: Stable Pose-Targeted Throw-Flip across Diverse Objects Axel Dawne, Shinkyu Park#29
2.211:15–11:30 Gripper-Aware Automatic Dense Packing of Irregular Objects Tianhao Qin, Connor McCann, Berk Calli, Jing Xiao#41
2.311:30–11:45 Striking an Object to a Target: Impulse-Based Manipulation Using Trajectory Optimization Xiao Wang, David Mackenzie Charles Russell, Mehmet R Dogar#20
2.411:45–12:00 From Single-Stage to Long-Horizon: Completion-Aware VLAs for Sequential Manipulation Ran Yang, Zijian An, Lifeng Zhou, Yiming Feng#24
2.512:00–12:15 Multi-Modal Non-Prehensile Estimation of Physical Parameters Via Press-And-Pull Tipping Steven Hyland, Jing Xiao, Cagdas Onal#23
12:15–12:30Discussion
12:30 – 14:00
Lunch
14:00 – 15:30
Debate and Panel 1
17:00 – 18:30
Break

Wednesday, 18 November 2026

09:00 – 10:30
Location: To be confirmed
3.109:00–09:15 VOiLA: Vectorized Online Planning with Learned Diffusion Model for POMDP Agents Marcus Hoerger, Rishikesh Joshi, Rahul Shome, Ian Manchester, Hanna Kurniawati#35
3.209:15–09:30 Square Root Gauss-Newton ILQR Maximilian Haas-Heger, Jur van den Berg#12
3.309:30–09:45 When Information Is Worth the Risk: Behavioral Valuation for Hazardous Robotic Exploration Alkesh Kumar Srivastava, Aamodh Suresh, Carlos Nieto-Granda, Philip Dames#43
3.409:45–10:00 Conflict-Based Search for Multi-Agent Path Finding among Movable Obstacles Shaoli Hu, Shizhe Zhao, Zhongqiang Ren#16
3.510:00–10:15 RPV*: Routing with Probabilistic Vertices and Its Use in Autonomous Exploration Jingfan Tang, Ruizhi Deng, Yunpeng Lyu, Shizhe Zhao, Zhongqiang Ren#14
10:15–10:30Discussion
10:30 – 11:00
Coffee Break
11:00 – 12:30
Location: To be confirmed
4.111:00–11:15 Mobile Multi-Robot Navigation under Runtime Uncertainty via Koopman Operator Learning and Nonlinear Model Predictive Control Xiaobin Zhang, Konstantinos Karydis#42
4.211:15–11:30 Playing to Strengths: Task Distribution for Heterogeneous Multi-Robot Teams Using Monte Carlo Tree Search Guided Dialogue A Manicka Praveen, Yi Loo, Marcel Bartholomeus Prasetyo, Malika Meghjani#65
4.311:30–11:45 EVPeriscope: Extended Perception across Aerial and Ground Vehicles with Event-Based Propeller Tracking Dexter Ong, Vijay Kumar, Pratik Chaudhari#17
4.411:45–12:00 Asymmetric Scout–Worker Reconnaissance for Route Validation in Unknown Environments Kashif Khurshid Noori, Jaskrit Singh, Athanasios Kapoutsis, Jing Xiao, Constantinos Chamzas#32
4.512:00–12:15 Multi-Robot Planning and Control from CCTV Camera Networks in a Real Warehouse Luke Robinson, Benjamin Ramtoula, Anas Izaaryene, Paul Newman, Daniele De Martini#21
12:15–12:30Discussion
18:00 – 18:30
Break

Thursday, 19 November 2026

09:00 – 10:30
Location: To be confirmed
5.109:00–09:15 Deploying Foundation Models for Embodied Navigation Vishnu Sashank Dorbala, Dinesh Manocha#54
5.209:15–09:30 Uncertainty Decomposition and Selection-Aware Finite-Sample Risk Bounds for Truncated Diffusion Planning Linxuan Han, Jiawei Sun, Jiahui Li, Zhiyang Liu, Christina Dao Wen Lee, Marcelo H Ang Jr#8
5.309:30–09:45 A Distributed Multi-Robot Coverage Control Strategy for Adaptive Outdoor Shading Gianna Bowden, Spring Berman#66
5.409:45–10:00 CLIMB: Cognitive Load-Infused Model for Motion-Bounds Juan José García Cárdenas, Sasanka Kuruppu Arachchige, Joni-Kristian Kamarainen, Adriana Tapus#47
5.510:00–10:15 Design and Attitude Control of an Underwater Quadruped Robot Davide Molinaroli, Mohit Singh, Kostas Alexis#4
10:15–10:30Discussion
10:30 – 11:00
Coffee Break
11:00 – 13:00
Location: To be confirmed
6.111:00–11:15 Form closure beyond rigid objects Gianpietro Calugi, Daniel Feliu, Manuel Giuseppe Catalano, Giorgio Grioli, Cosimo Della Santina, Antonio Bicchi#38
6.211:15–11:30 Soft-Docking Aerial-Ground Robotic System with Mode-Switching for Cross-Domain Pick-And-Place Yunong Li, ZICEN XIONG, Jinjie Li, Junichiro Sugihara, Masaki Kitgawa, Haokun Liu, Zhaoqi MA, Moju Zhao#18
6.311:30–11:45 JOIN: Anchor-Grasp-Conditioned Joining Via Opposition, Inference, and Navigation for Bimanual Assistive Manipulation Drake Moore, Matt Cheng, Xiang Zhi Tan, Taskin Padir#49
6.411:45–12:00 Learning Deformable Manipulation in Minutes with a GPU-Native Simulator Siyuan Luo, Bingyang Zhou, Chong Zhang, Xin Liu, Zhenhao Huang, Gang Yang, Jason Pho, Zhengtao Han, Xiaotian Hu, Ziqiu Zeng, Fan Shi#26
6.512:00–12:15 Task-Error Residual Learning for Real-Robot Five-Ball Juggling Kai Ploeger, Alap Kshirsagar, Jan Peters#45
6.612:15–12:30 Fast and Robust Interactive Kinematic Constraint Estimation with Compliant Grippers Joshua Grace, Kyle Golobish, Podshara Chanrungmaneekul, Kaiyu Hang, Yifan Zhu, Aaron Dollar#37
12:30–12:45Discussion
13:00 – 14:30
Lunch
14:30 – 16:30
Location: To be confirmed
7.114:30–14:45 Design and Characterization of a Magnetically Coupled Propulsion System for Deep Sea Robots Pascal Spino, Marc Bäckert, Daniela Rus#69
7.214:45–15:00 Hierarchical Admittance-Impedance Control for Mobile Manipulator Load Transfer Minghao Xu, Namarathna Bamunu Arachchige Thushara Sandakalum, Christina Dao Wen Lee, Marcelo H Ang Jr#27
7.315:00–15:15 3-RRS and 3-RRUR Parallel Manipulators As Spatial Positioning Manipulators Yongxin Wu, Luis Hernandez, Alok Prakash, Fábio Duarte, Marcelo H Ang Jr, Daniela Rus, Cecilia Laschi#72
7.415:15–15:30 Constraint-Unified MPC for Over-Actuated Surface Vehicles with Post-Detection Fault Reconfiguration Sebastian Burmester, Ruiheng Jiang, Noa Sendlhofer, Raffaello D’Andrea, Aswin Karthik Ramachandran Venkatapathy#36
7.515:30–15:45 Maestro: Design and Performance of a Compact, Singularity-Free, and Intrinsically Safe Torque-Controlled Robot Arm Chinmay Devmalya, Boyeon Kim, Souparna Gangopadhyay, Oussama Khatib#57
7.615:45–16:00 Modular Stiffness Design and Its Simplification on Cable-Driven Continuum Robot Control Wenci Xin, Yimeng Sun, Zhihang Qin, Peiyi Wang, Daniela Rus, Cecilia Laschi#68
16:00–16:15Discussion
16:30 – 17:30
Debate and Panel 2
17:30 – 19:00
Break

Friday, 20 November 2026

09:00 – 10:30
Location: To be confirmed
8.109:00–09:15 StarGaze: A Real-Time Gaze-Aware Humanoid Companion for Structured Autism Therapy Support Asma Saleh, Yoshihiko Nakamura#64
8.209:15–09:30 Towards Embodied Adaptation in Artificial Feet: Rethinking Robust Locomotion Manuel Giuseppe Catalano, Anna Pace, Matteo Crotti, Giorgio Grioli, Antonio Bicchi#40
8.309:30–09:45 Kinematic Modeling of a Multi-Segment Conical Soft Arm with Non-Uniform Stiffness Anas Izaaryene, Peiyi Wang, Johann Maria Maximilian Amm, Wenci Xin, Markus Zimmermann, Daniela Rus, Cecilia Laschi#70
8.409:45–10:00 CART: Context-Aware Terrain Adaptation Using Temporal Sequence Selection for Legged Robots Kartikeya Singh, Youngjin Kim, Yash Turkar, Karthik Dantu#51
8.510:00–10:15 Antalgic Gait Synthesis: Balancing Posture and Muscle Dynamics for Pain Free Motion via Musculoskeletal Models and Operational Space Control Training William Chong, Gellert Li, Fabrizio Billi, Oussama Khatib, Emel Demircan#63
10:15–10:30Discussion
10:30 – 11:00
Coffee Break
11:00 – 12:30
Location: To be confirmed
9.111:00–11:15 DrGNN: Doppler-Routed Graph Neural Networks with Consistent Regression for Radar Perception Mahmoud Ali, Md. Al-Masrur Khan, Lantao Liu#33
9.211:15–11:30 Vision-Guided Subcostal Robotic Ultrasound Imaging with Explicit Force Control Enzo Andreacchio, Adrian Piedra, R. Brooke Jeffrey, Oussama Khatib#48
9.311:30–11:45 SignScene: Visual Sign Grounding for Mapless Navigation Nicky Zimmerman, Joel Loo, Benjamin Koh, Zishuo Wang, David Hsu#7
9.411:45–12:00 Hierarchical Object Representation for Spatial Robot Perception: Points, Meshes, and Superquadrics Ceng Zhang, Wan Su, Mohamed Samshad, Gregory Chirikjian, Rajat Talak#34
9.512:00–12:15 Belief Consistency Between Foundation-Model Evidence and Geometric Perception in Persistent Robotic Maps Christoffer Heckman, Harel Biggie, Brendan Crowe, Nicholas Roy#13
12:15–12:30Discussion